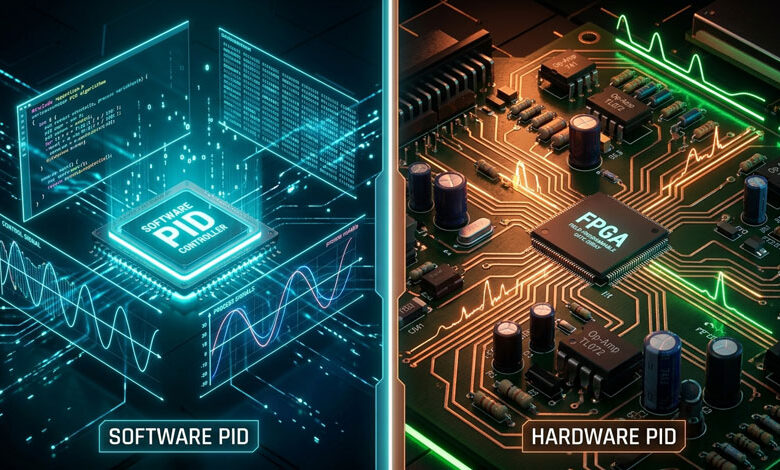
راهنمای جامع تفاوت PID نرمافزاری و سختافزاری در سیستمهای کنترل
در دنیای مهندسی کنترل، اتوماسیون صنعتی و الکترونیک، نام کنترلکننده PID همواره به عنوان یکی از مهمترین و پرکاربردترین الگوریتمهای کنترلی به چشم میخورد. وقتی صحبت از پیادهسازی این کنترلکننده به میان میآید، مهندسان معمولاً با دو رویکرد اصلی مواجه میشوند: PID نرمافزاری و PID سختافزاری.
در عمل، هر دو روش یک هدف مشترک را دنبال میکنند: کنترل دقیق یک سیستم با استفاده از الگوریتم ریاضی PID. با این حال، تفاوت اصلی و بنیادین آنها در محل اجرا و نحوه پردازش این الگوریتم است. در این مقاله وبلاگی، قصد داریم به صورت جامع و با جزئیات کامل به بررسی این دو روش، مزایا، معایب و کاربردهای هر کدام بپردازیم تا در پروژه بعدی خود بتوانید بهترین انتخاب را داشته باشید.


کنترلکننده PID چیست؟
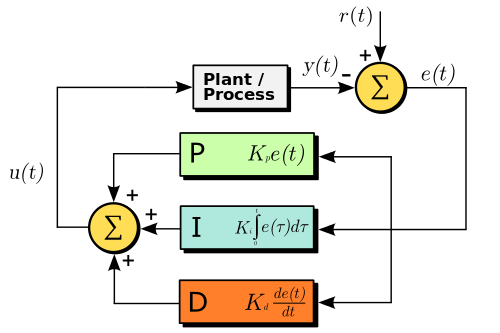
پیش از ورود به بحث نرمافزار و سختافزار، بهتر است مرور کوتاهی بر خود مفهوم PID داشته باشیم. عبارت PID مخفف سه واژه انگلیسی است که سه بخش اصلی این کنترلکننده را تشکیل میدهند:
- P (Proportional) – کنترل تناسبی: این بخش با توجه به میزان خطای فعلی سیستم واکنش نشان میدهد. هرچه خطا بیشتر باشد، خروجی این بخش نیز بزرگتر خواهد بود.
- I (Integral) – کنترل انتگرالی: این بخش خطاهای گذشته را در طول زمان جمع میکند. هدف آن از بین بردن خطای ماندگار (Steady-State Error) است تا سیستم دقیقاً روی نقطه هدف قرار گیرد.
- D (Derivative) – کنترل مشتقی: این بخش سرعت تغییرات خطا را پیشبینی میکند و مانند یک ترمز عمل میکند تا از نوسانات شدید (Overshoot) جلوگیری کند.
هدف نهایی کنترلکننده PID این است که خروجی واقعی سیستم (Feedback) را دقیقاً روی مقدار دلخواه یا همان نقطه تنظیم (Setpoint) نگه دارد.
برای درک بهتر، سیستمهای زیر را تصور کنید:
- دمای یک کوره یا هیتر: میخواهیم دما دقیقاً روی $100^\circ C$ ثابت بماند.
- سرعت یک موتور الکتریکی: هدف حفظ سرعت روی $1500 \text{ RPM}$ زیر بارهای مختلف است.
- ولتاژ خروجی یک منبع تغذیه: ولتاژ باید بدون نوسان روی $24 \text{ V}$ تثبیت شود.
- فشار یک مخزن گاز یا مایع: فشار باید روی $5 \text{ Bar}$ نگه داشته شود.
در تمام این مثالها، الگوریتم PID دائماً مقدار واقعی خوانده شده از سنسور را با مقدار مطلوب مقایسه کرده، میزان خطا ($Error$) را محاسبه میکند و فرمان کنترلی جدیدی را برای اصلاح وضعیت صادر میکند.
PID نرمافزاری (Software PID)
در روش PID نرمافزاری، همانطور که از نامش پیداست، الگوریتم ریاضی PID به صورت کدهای برنامهنویسی نوشته شده و در داخل یک پردازنده (CPU) اجرا میشود. این پردازنده میتواند قلب تپنده سیستمهای مختلفی باشد.
امروزه اجرای PID نرمافزاری روی بسترهای زیر بسیار رایج است:
- میکروکنترلرهایی مانند سری STM32، AVR، PIC
- میکروکنترلرهای اینترنت اشیاء مانند ESP32 و ESP8266
- بردهای توسعه مانند Arduino و Raspberry Pi
- کنترلکنندههای منطقی برنامهپذیر (PLC) در صنعت
- کامپیوترهای صنعتی (IPC)
نحوه عملکرد PID نرمافزاری
در این روش، برنامه یک حلقه تکرارشونده (Loop) دارد که هر چند میلیثانیه یکبار (بسته به زمان نمونهبرداری یا $dt$) مراحل زیر را به ترتیب انجام میدهد:
- خواندن سنسور: دریافت مقدار واقعی سیستم (مثلاً خواندن مبدل آنالوگ به دیجیتال یا ADC).
- محاسبه خطا: مقایسه مقدار هدف با مقدار واقعی ($Error = Setpoint – Feedback$).
- محاسبه ریاضی: محاسبه مقادیر $P$، $I$ و $D$ بر اساس ضرایب تنظیم شده.
- تولید خروجی: تبدیل عدد بهدستآمده به سیگنالهای کنترلی مانند PWM برای موتورها یا ولتاژ آنالوگ از طریق DAC.
- اعمال به عملگر: ارسال فرمان به درایور موتور، شیر برقی یا رله حالت جامد (SSR) برای هیتر.
نمونه کد یک PID نرمافزاری ساده به زبان C
در کدهای برنامهنویسی، یک PID پایهای به شکل زیر پیادهسازی میشود:
|
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 |
// محاسبه خطا error = setpoint - feedback; // محاسبه بخش انتگرال (جمع خطاهای گذشته) integral += error * dt; // محاسبه بخش مشتق (سرعت تغییرات خطا) derivative = (error - last_error) / dt; // محاسبه خروجی نهایی کنترلکننده output = (Kp * error) + (Ki * integral) + (Kd * derivative); // ذخیره خطای فعلی برای چرخه بعدی last_error = error; |
در این روش، تمام بار محاسباتی بر عهده CPU است.
مزایای PID نرمافزاری
- انعطافپذیری فوقالعاده: شما میتوانید کد را هر طور که میخواهید تغییر دهید. مثلاً میتوانید الگوریتم را در شرایط خاصی متوقف کنید یا محدودیتهایی برای خروجی تعریف کنید.
- تغییر آسان ضرایب: مقادیر $K_p$، $K_i$ و $K_d$ تنها متغیرهایی در حافظه هستند و میتوان آنها را از طریق یک نمایشگر لمسی، کیبورد یا حتی از طریق اینترنت و وایفای تغییر داد.
- ایدهآل برای پروژههای تحقیقاتی: به دلیل سادگی در پیادهسازی و تغییر، بهترین گزینه برای تست و توسعه (R&D) است.
- قابلیت افزودن فیلترهای پیشرفته: به راحتی میتوان فیلترهای پایینگذر یا کالمن (Kalman Filter) را برای حذف نویز سنسورها به کد اضافه کرد.
- امکان پیادهسازی Anti-Windup: برای جلوگیری از اشباع شدن بخش انتگرالگیر به راحتی میتوان کدهای محافظتی نوشت.
- قابلیت تنظیم خودکار (Auto-Tune): میتوان الگوریتمهای هوشمندی نوشت که سیستم خودبهخود بهترین ضرایب PID را پیدا کند.
معایب PID نرمافزاری
- مصرف منابع CPU: در سیستمهایی که میکروکنترلر کارهای دیگری (مثل نمایش روی LCD یا ارتباط شبکه) انجام میدهد، محاسبات مکرر PID بخشی از توان پردازشی را اشغال میکند.
- وابستگی مطلق به سرعت پردازنده: اگر پردازنده کند باشد، زمان نمونهبرداری طولانی میشود که برای سیستمهای سریع مناسب نیست.
- تأثیر تأخیرها و وقفهها (Jitter): اگر وقفههای (Interrupts) دیگری در سیستم رخ دهد، ممکن است اجرای حلقه PID به تأخیر بیفتد. این عدم ثبات در زمان نمونهبرداری ($dt$ متغیر) میتواند کیفیت کنترل را به شدت افت دهد.
PID سختافزاری (Hardware PID)
در مقابل روش نرمافزاری، PID سختافزاری قرار دارد. در این رویکرد، الگوریتم کنترلی اصلاً توسط CPU خوانده و اجرا نمیشود. در عوض، یک مدار الکترونیکی یا یک بلوک سختافزاری دیجیتال به صورت ذاتی و فیزیکی وظیفه اجرای ریاضیات PID را بر عهده دارد.
در این سیستمها، اگر پردازندهای هم وجود داشته باشد، وظیفهاش تنها این است که مقدار هدف (Setpoint) را به سختافزار اعلام کند و سختافزار به صورت مستقل حلقه کنترل را میبندد.
انواع روشهای پیادهسازی PID سختافزاری
۱. مدار آنالوگ (Analog Circuitry)
این روش قدیمیترین و در عین حال یکی از سریعترین روشهای کنترل است. در این حالت هیچ کد و پردازندهای وجود ندارد. توابع ریاضی PID با استفاده از قطعات پایه الکترونیکی ساخته میشوند:
- تقویتکنندههای عملیاتی (Op-Amps)
- مقاومتها
- خازنها
جریان سیگنال در این روش به این شکل است: سنسور مستقیماً ولتاژی تولید میکند. این ولتاژ با ولتاژ مرجع (توسط یک پتانسیومتر یا منبع دقیق) مقایسه شده و خطای ولتاژ وارد مدار آپامپ میشود. مدار تقویتکننده (برای P)، مدار انتگرالگیر خازنی (برای I) و مدار مشتقگیر (برای D) خروجی نهایی را تولید میکنند.
- مزایا: سرعت بینهایت بالا (در حد سرعت حرکت الکترونها)، بدون کوچکترین تأخیر نرمافزاری، عدم نیاز به CPU.
۲. پیادهسازی داخل FPGA
تراشههای FPGA (Field-Programmable Gate Array) بسترهایی هستند که میتوان مدارهای دیجیتال را درون آنها به صورت سختافزاری برنامهریزی کرد. در FPGA، محاسبات به صورت متوالی (مثل پردازنده) انجام نمیشوند، بلکه گیتهای منطقی به صورت موازی با هم کار میکنند.
- مزایا: سرعت اجرا در حد نانوثانیه، دقت فوقالعاده بالا به دلیل محاسبات موازی، عدم وجود Jitter نرمافزاری. این روش برای کنترل سروو موتورهای پرسرعت در دستگاههای حساس بسیار مناسب است.
۳. استفاده از تراشههای ASIC
تراشههای ASIC (Application-Specific Integrated Circuit) آیسیهایی هستند که در کارخانه دقیقاً برای یک کار خاص طراحی و ساخته شدهاند. بسیاری از شرکتهای سازنده، بلوکهای سختافزاری PID را مستقیماً داخل سیلیکون این تراشهها حک میکنند.
- مثال: کنترلرهای اختصاصی موتورهای پلهای (Stepper)، آیسیهای مدیریت منبع تغذیه سوئیچینگ (SMPS)، و درایورهای سروو موتور. در اینجا شما فقط پارامترها را از طریق رابطهایی مثل SPI یا I2C به IC ارسال میکنید.
۴. واحدهای سختافزاری داخل DSPها
پردازندههای سیگنال دیجیتال (DSP) برای محاسبات پیچیده ریاضی بهینهسازی شدهاند. برخی از DSPهای صنعتی (مانند خانواده کنترل موتور شرکت Texas Instruments) دارای ماژولهای سختافزاری یا دستورالعملهای تکسیکلی اختصاصی برای اجرای برقآسای PID هستند.
تفاوتهای کلیدی: نرمافزار در برابر سختافزار
برای درک بهتر، تفاوتهای این دو سیستم را در جدول زیر خلاصه کردهایم:
| ویژگی اصلی | PID نرمافزاری | PID سختافزاری |
|---|---|---|
| محل اجرا و پردازش | درون CPU (میکروکنترلر/پردازنده) | مدارهای آنالوگ، FPGA یا بلوکهای ASIC |
| انعطافپذیری و تغییرات | بسیار زیاد (تنها با تغییر چند خط کد) | کم (نیازمند تغییر قطعات یا طراحی مجدد سختافزار) |
| سرعت واکنش (پاسخدهی) | متوسط تا زیاد (وابسته به کلاک CPU) | بسیار زیاد (در حد نانوثانیه تا میکروثانیه) |
| میزان درگیری و مصرف CPU | دارد (بخشی از توان پردازنده را میگیرد) | تقریباً صفر (مستقل از پردازنده عمل میکند) |
| تغییر ضرایب $K_p, K_i, K_d$ | بسیار آسان (پویا و در حین کار) | گاهی دشوار (در مدار آنالوگ نیاز به تغییر پتانسیومتر/مقاومت دارد) |
| هزینه پیادهسازی | کمتر (معمولاً هزینه سختافزار اضافی ندارد) | بیشتر (نیاز به قطعات گرانتر مثل FPGA یا تراشههای خاص) |
| مناسب برای R&D و تحقیق | بله، کاملاً ایدهآل است | خیر، زمانبر و هزینهبر است |
| مناسب برای کنترلهای فوق سریع | محدودیت دارد | بله، بهترین گزینه است |
کدام یک دقیقتر است؟
یکی از سوالات رایج مهندسان این است که «آیا PID سختافزاری دقیقتر از نرمافزاری است؟»
پاسخ کوتاه این است: اگر هر دو سیستم به درستی و اصولی طراحی شوند، دقت کنترل (رسیدن به Setpoint) در هر دو تقریباً یکسان است.
تفاوت اصلی در دقت نیست، بلکه در سرعت واکنش و پایداری زمانی (Determinism) است.
در سیستمهای بسیار سریع (مثل منابع تغذیه فرکانس بالا که در کسری از میلیثانیه باید تغییرات ولتاژ را جبران کنند)، PID سختافزاری برتری مطلقی دارد، زیرا:
- بدون تأخیر (Latency) است: محاسبات آنی انجام میشود.
- زمان نمونهبرداری ثابت است: هیچ وقفهای سیستم را مختل نمیکند.
- لرزش زمانی (Jitter) تقریباً صفر است: در سیستمهای نرمافزاری، اگر CPU درگیر کار دیگری شود، ممکن است محاسبه PID چند میکروثانیه عقب بیفتد که در سیستمهای بسیار حساس باعث ایجاد نویز و ناپایداری میشود.
کاربردهای PID نرمافزاری در دنیای واقعی
به جرأت میتوان گفت که بیش از ۹۰ درصد پروژههای کنترلی امروزی از PID نرمافزاری استفاده میکنند. دلیل این امر پیشرفت چشمگیر سرعت میکروکنترلرها و سهولت برنامهنویسی آنهاست.
برخی از رایجترین کاربردهای PID نرمافزاری عبارتند از:
- سیستمهای حرارتی: کنترل دقیق دمای هیترها، کورههای صنعتی، دستگاههای جوجهکشی و اکسترودرها.
- ماشینکاری و CNC: کنترل محورهای دستگاههای CNC و پرینترهای سهبعدی.
- کنترل موتورهای الکتریکی: کنترل سرعت موتورهای DC، موتورهای براشلس (BLDC) و درایوهای فرکانس متغیر (VFD) یا اینورترها.
- رباتیک و هوافضا: حفظ تعادل رباتهای دوچرخ، رباتهای بازو و سیستمهای پروازی مانند کوادکوپترها (پهپادها) که در آنها از میکروکنترلرهایی با سرعت بالا (مثل STM32) برای پردازش مداوم استفاده میشود.
- اتوماسیون صنعتی: تمامی کنترلرهای PLC در کارخانجات، از بلوکهای نرمافزاری آماده (مثل بلوک FB41 در زیمنس) برای کنترل فلو، سطح مایعات و فشار استفاده میکنند.
کاربردهای PID سختافزاری در صنعت
با وجود محبوبیت روش نرمافزاری، PID سختافزاری همچنان پادشاه بلامنازع سیستمهایی است که به سرعتهای نجومی و قابلیت اطمینان بسیار بالا نیاز دارند.
مهمترین کاربردهای آن شامل موارد زیر است:
- منابع تغذیه سوئیچینگ (SMPS): در منابع تغذیه با فرکانسهای سوئیچینگ چند صد کیلوهرتز یا مگاهرتز، هیچ میکروکنترلر معمولی نمیتواند با سرعت کافی ولتاژ خروجی را نمونهبرداری کرده و PWM را اصلاح کند. در اینجا مدارهای آنالوگ یا تراشههای اختصاصی وارد عمل میشوند.
- سروو درایوهای پیشرفته صنعتی: در ماشینآلات فوق دقیق (مثل دستگاههای Pick-and-Place ساخت بردهای الکترونیکی)، پردازش حلقه جریان و سرعت موتور توسط FPGA یا ASIC انجام میشود.
- تجهیزات لیزری و پزشکی دقیق: دستگاههایی که نیاز به موقعیتیابی یا تثبیت توان در سطح نانو و میکرو دارند.
- صنایع نظامی و هوافضای پیشرفته: سیستمهای هدایت موشک یا رادارهای سریع که تأخیر پردازنده در آنها غیرقابل قبول است و از کنترلرهای مبتنی بر FPGA استفاده میکنند.
بررسی یک مثال ساده: کنترل دمای هیتر
فرض کنید پروژهای دارید که هدف آن نگه داشتن دمای یک صفحه حرارتی (هیتر) دقیقاً روی $200^\circ C$ است. بیایید ببینیم این فرآیند در هر دو روش چگونه طی میشود.
در روش نرمافزاری (مثلاً با میکروکنترلر STM32):
مراحل زیر در یک حلقه بینهایت تکرار میشود:
- سنسور دما (ترموکوپل) اطلاعات را به یک چیپ واسط میفرستد.
- STM32 از طریق پروتکل SPI دمای فعلی را میخواند.
- پردازنده در حافظه خود اختلاف دما را با ۲۰۰ درجه محاسبه میکند (خطا).
- توابع ریاضی P و I و D توسط CPU ضرب و جمع میشوند.
- یک عدد نهایی تولید میشود که به تایمر سختافزاری میکرو داده میشود تا سیگنال PWM با دیوتیسایکل مشخصی تولید کند.
- این سیگنال به یک ماسفت (MOSFET) یا SSR میرود تا جریان هیتر را کم و زیاد کند.
(تمام منطق و تصمیمگیری در مغز میکروکنترلر رخ میدهد).
در روش سختافزاری (مثلاً با مدار آنالوگ آپامپی):
- سنسور دما ولتاژی متناسب با دما تولید میکند.
- این ولتاژ مستقیماً به پایه منفی یک Op-Amp متصل میشود.
- به پایه مثبت Op-Amp یک ولتاژ ثابت (معادل دمای ۲۰۰ درجه) متصل است.
- اختلاف ولتاژ در همان لحظه توسط شبکهای از مقاومتها و خازنها در طبقات بعدی تقویت، انتگرالگیری و مشتقگیری میشود.
- ولتاژ خروجی این مدار مستقیماً گیت MOSFET را درایو میکند.
(هیچ کدی، هیچ پردازندهای و هیچ حافظهای وجود ندارد. فیزیک قطعات الکترونیکی کار کنترل را به صورت پیوسته انجام میدهد).
نتیجهگیری: در صنعت کدام رایجتر است؟
در دنیای مدرن امروز و صنعت فعلی، PID نرمافزاری با اختلاف بسیار زیادی رایجترین گزینه است. دلیل این امر مشخص است: قدرت پردازندهها به قدری بالا رفته است که میتوانند نیاز بیش از ۹۰٪ سیستمهای کنترلی را بدون مشکل برآورده کنند. تقریباً تمامی PLCها، میکروکنترلرها، DSPهای میانرده و کنترلرهای صنعتی از کدهای نرمافزاری برای اجرای الگوریتم PID استفاده میکنند، چرا که امکان برنامهریزی مجدد، شبکهسازی، مانیتورینگ از راه دور و بهینهسازی (Tuning) آسان را به مهندسان میدهند.
در سمت مقابل، PID سختافزاری به یک راهکار تخصصی تبدیل شده است و بیشتر در کاربردهای خاص و لبه تکنولوژی (Edge Cases) استفاده میشود. در سیستمهایی که نیازمند تأخیر بسیار کم (Low Latency)، فرکانسهای کنترلی بسیار بالا (High-Frequency Control) یا قابلیت اطمینان ویژهای هستند — مانند درایوهای سروو پیشرفته، کنترل منابع تغذیه سوئیچینگ و تجهیزات پیچیده مبتنی بر FPGA — سختافزار حرف اول را میزند.
توصیه نهایی: اگر یک طراح سیستمهای نهفته هستید و قصد دارید با بردهایی مانند STM32، Arduino یا ESP32 پروژههای کنترلی (از جمله کنترل دما، راهاندازی استپر موتورها، ساخت کوادکوپتر یا طراحی دستگاه CNC) را توسعه دهید، تقریباً همیشه مسیر شما از PID نرمافزاری خواهد گذشت. این روش هم پیادهسازی سریعتری دارد، هم هزینه سیستم را کاهش میدهد و هم برای اکثر کاربردهای صنعتی و نیمهصنعتی، عملکردی کاملاً پایدار و مطلوب ارائه خواهد داد.